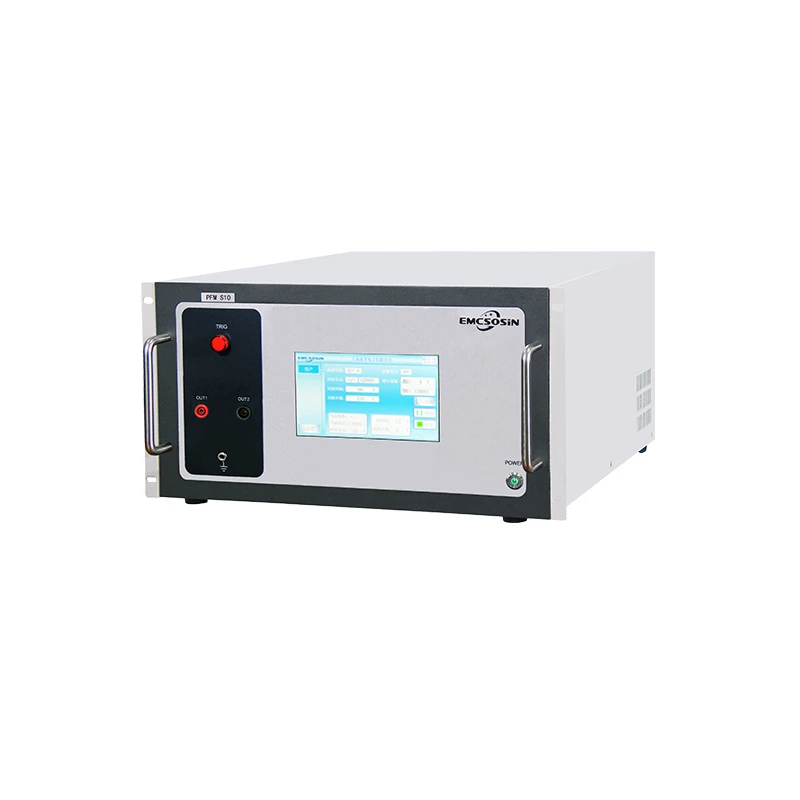
Ako ste se ikad bavili testiranjem robotike, vjerojatno ste naišli na taj čudan problem gdje robot koji savršeno radi u vašem laboratoriju nasumično pokvari kada se premjesti u proizvodni pogon ili u prometno skladište. Svjetla trepere, drugi strojevi zuje i iznenada hvataljka vašeg robota zagubi dio ili se njegov navigacijski sustav blokira bez očitog razloga. To je električna brza prijelazna pojava/prasak (EFT/Burst) smetnja za vas – a ako testirate robotski hardver, trebate simulirati takvu vrstu kaosa kako biste bili sigurni da se vaš robot može nositi s tim. Pitanje koje stalno dobivam kao dobavljač burst generatora je: "Može li se burst generator uopće koristiti za testiranje robotike?" Kratak odgovor? Apsolutno. Ali hajde da raščlanimo zašto, kako i koji alati čine rez.


Prvo, idemo na istu stranicu o tome što radi generator praska, jer ga mnogi ljudi miješaju s drugom opremom za ispitivanje EMC-a (elektromagnetske kompatibilnosti). Burst generatori proizvode visokonaponske električne impulse kratkog trajanja koji oponašaju brze prijelazne pojave koji se pojavljuju u stvarnom okruženju. Razmislite o tome kada se relej uključi ili isključi, ili se motor uključi – ti događaji stvaraju sićušne, brze električne smetnje koje se mogu ušuljati u vodove za napajanje, I/O priključke ili komunikacijske kabele robota i izazvati razne vrste čudnog ponašanja. Za razliku od velikih, sporih naponskih udara, ti su udari brzi, oštri i događaju se u klasterima, pa su dizajnirani da ciljaju na sićušnu, osjetljivu elektroniku unutar robota o kojoj većina ljudi niti ne razmišlja – poput mikrokontrolera koji pokreću navigaciju, senzora koji detektiraju prepreke ili Wi-Fi modula koji omogućuju robotima da komuniciraju sa svojim kontrolnim sustavima.
Roboti, posebno industrijski kolaborativni roboti (koboti) i mobilni autonomni roboti (AMR), puni su osjetljivih dijelova koji mrze neplaniranu električnu buku. Vidio sam da je toliko robotičkih timova preskočilo ovaj korak jer su mislili da "naš robot dobro radi u laboratoriju, zašto testirati ovo?" Ali onda završe s kvarovima na terenu za koje su potrebni tjedni za rješavanje problema, što ih košta tisuće zastoja. Burst generatori vam omogućuju repliciranje tih točnih prolaznih događaja u kontroliranom laboratorijskom okruženju, tako da možete uhvatiti nedostatke u dizajnu vašeg robota prije nego što krene u proizvodnju. Na primjer, ako se pokretač motora vašeg robota blokira kada se pokretna traka u blizini pokrene, generator praska može simulirati tu smetnju i omogućiti vam da testirate popravke poput dodavanja bolje zaštite ili nadogradnje filtriranja vašeg napajanja.
Sada, kada testirate robote, nemate posla samo s jednofaznom strujom kao što biste imali u malom laboratorijskom uređaju. Većina industrijskih robota su trofazni, zar ne? Oni crpe snagu iz tri odvojena voda za pokretanje svojih velikih motora i teških strojeva. To znači da vam je potreban generator praska koji može podnijeti i jednofazne i trofazne postavke, jer prijelazni pojavi različito pogađaju svaku liniju. Razgovarajmo o opcijama ovdje. Ako testirate manje robote – poput stolnih kobota za sastavljanje svjetla – naš jednofazni 5kV EFT/Burst Generator dobra je polazna točka. Ispušta do 5000 volti praska, što je više nego dovoljno za simulaciju prijelaza iz malih releja, senzora i motora male snage koje ovi botovi koriste. Za malo veće jednofazne robote, ili ako vam treba malo više energije, jednofazni 6kV EFT/Burst Generator pojačava taj napon do 6000 volti, savršeno za simulaciju oštrijih okruženja poput užurbanih proizvodnih linija.
Ali kada prijeđete na industrijske robote pune veličine, AMR-ove koji rade na trofaznu struju ili robote koji se spajaju na trofazne vodove, potrebna vam je oprema koja može testirati sve tri linije odjednom. Jednofazni generator može pogoditi samo jedan vod, tako da ćete propustiti interferenciju između vodova koja se događa kada praska skaču između faza – a to je čest uzrok nasumičnih kvarova kod velikih robota. Za trofazno testiranje imamo Trofazni 5kV EFT/Burst Generator i Trofazni 6kV EFT/Burst Generator, oba dizajnirana za primjenu praska na sve tri linije (plus neutralnu liniju, također, ako vam je potrebna) kako bi se točno oponašali uvjeti u stvarnom svijetu. O tome se ne može raspravljati za testiranje teške industrijske robotike, jer je njihova snaga daleko veća, a prijelazni procesi koje proizvode veći su i vjerojatnije je da će prijeći granice.
Čekaj, ali kako zapravo primijeniti ove praske na robota? Ne možete jednostavno spojiti generator ravno na robotov kabel za napajanje, zar ne? Tu dolazi kapacitivna stezaljka za spajanje. Ovaj mali uređaj mijenja pravila za testiranje robotike jer vam omogućuje ubrizgavanje rafala u kabele bez potrebe za rezanjem ili spajanjem. Većina robotskih kabela već je oklopljena, a ako ih spojite, pokvarit ćete taj oklop – što je upravo ono što testirate na prvom mjestu. Spojna stezaljka steže se oko vanjske strane kabela za napajanje, kabela senzora ili komunikacijskog kabela i koristi kapacitet za slanje burst signala u kabel bez uspostavljanja fizičke veze. To znači da možete testirati robota kao cjelinu, baš kao što bi radio u stvarnom životu, a ne u skraćenoj verziji. Vidio sam kako timovi ovo zabrljaju pokušavajući se spojiti izravno na interne priključke i završiti s rezultatima testa koji ne odgovaraju uvjetima na terenu – nemojte to raditi. Spojna stezaljka je način na koji dobivate točne testne podatke iz stvarnog svijeta.
Razgovarajmo o uobičajenom slučaju upotrebe kako bismo ovo konkretizirali. Prošle smo godine radili s malim startupom koji se bavi robotikom na izgradnji linije AMR-ova za skladišta trgovina mješovitom robom. Njihovi roboti imali su nasumične greške u navigaciji – zaustavili bi se usred misije, ponekad samo na sekundu, ponekad na cijelu minutu. Nisu mogli shvatiti zašto, jer su im svi senzori bili ispravni, baterija im je bila u redu, a karta točna. Kad su ih donijeli u naš laboratorij, upotrijebili smo trofazni 5kV EFT/Burst Generator za simulaciju prijelaznih pojava iz transportnih traka u skladištu, koji rade na trofaznu struju. Spojili smo kapacitivnu spojnu stezaljku na kabel za napajanje njihovog navigacijskog modula, počeli ga udarati praskavim skupinama i unutar 10 minuta replicirali smo točan kvar koji su vidjeli na terenu. Ispostavilo se da njihov navigacijski mikrokontroler nije imao dovoljno filtriranja da bi se nosio s praskovima s pokretne trake, a iako je radio u tihom laboratoriju, nije se mogao nositi s električnim šumom skladišta. Dodali su jednostavan filtar na ulaz struje, ponovno testirali s burst generatorom i kvar je nestao. Spasili su se od velikog opoziva i mjeseci zastoja – sve zato što su za testiranje koristili generator praska.
Drugi slučaj upotrebe: testiranje kobota koji rade zajedno s ljudskim radnicima. Ovi roboti moraju biti super pouzdani i često su u prostorima s puno druge opreme – poput strojeva za zavarivanje, električnih alata i pokretnih traka – što sve stvara električni šum. Generator praska može simulirati praske iz te opreme i osigurati da kobotovi sigurnosni sustavi ne zataje. Zamislite kobota koji podiže metalni dio i premješta ga u stanicu za pakiranje – ako rafal iz obližnjeg zavarivača uzrokuje zatajenje pokretača motora, mogao bi ispustiti dio ili još gore, pogoditi čovjeka. Testiranje s burst generatorom otkriva te sigurnosne probleme prije postavljanja, što je kritično za kobote koji moraju zadovoljiti stroge ISO sigurnosne standarde.
Sada, shvatimo neke zablude. Neki inženjeri robotike s kojima razgovaram kažu "mi umjesto toga koristimo ESD testere, zar ne?" ESD (elektrostatičko pražnjenje) je za statičke udare, kao kada netko dotakne robota i zapali ga. Ali izboji su potpuno drugačiji – oni su brzi, ponovljeni impulsi, a ne jedan statički udar. ESD ne simulira stalne, brze smetnje od strojeva koji rade cijeli dan, svaki dan. Burst generatori su skrojeni upravo za takvo okruženje. Drugi kažu da "naš ispitni laboratorij nema industrijsko napajanje, pa ne možemo koristiti ove alate." No, bez obzira na vrstu energije koju imate, možete koristiti generator praska za ubrizgavanje praska izravno u vodove robota, bez obzira na izvor napajanja. Ne trebate trofaznu industrijsku ploču na svom ispitnom stolu – trebate samo način spajanja spojne stezaljke na kabele robota, a generator će učiniti ostalo.
Čekaj, ali što je s malim hobi robotima ili akademskim robotima? Trebaju li i oni burst test? Naravno, ako želite da pouzdano rade izvan tihe učionice. Razgovarao sam sa sveučilišnim robotičkim timovima koji su izradili natjecateljske robote, samo da bi se oni pokvarili tijekom natjecanja zbog zvučnog sustava ili rasvjete obližnje arene. Generator praska veličine za male, jednofazne robote omogućio bi im da testiraju svoje botove protiv takve vrste smetnji prije velikog događaja. Nije samo za industrijsku robotiku – to je za bilo kojeg robota koji će se koristiti izvan kontroliranog, tihog prostora.
A sada, krenimo u detalje o tome kako ovo postaviti, jer znam da je mnogo ljudi preopterećeno EMC opremom za testiranje. Najprije utvrdite koju vrstu energije koristi vaš robot: jednofaznu ili trofaznu. To će suziti izbor vašeg generatora – držite se pravog modela za svoje postavke kako biste dobili točne rezultate. Zatim odredite koje kabele testirati. Za većinu robota započnite s kabelom za napajanje, kabelima glavnog senzora (poput LIDAR-a ili kabela kamere) i komunikacijskim kabelima (poput Etherneta ili Wi-Fi-ja). Za svaki kabel upotrijebite kapacitivnu spojnu stezaljku – samo je stegnite oko kabela, obično metar ili nešto više od priključka robota, i provjerite je li ispravno uzemljen (slijedite upute za postavljanje generatora, taj je dio važan za sigurnost i točnost). Zatim postavite parametre praska: većina generatora omogućuje podešavanje napona, trajanja impulsa i brzine ponavljanja. Počnite s niskom naponom, poput 1 kV, i napredujte sve dok ne vidite greške ili kvarove – to će vam reći koliko je robustan dizajn vašeg robota.
Jedan savjet koji uvijek dajem timovima: nemojte samo testirati na jednoj razini praska. Roboti mogu podnijeti niske razine smetnji, ali ako su u oštrom okruženju, suočit će se s većim rafalima. Testirajte na različitim razinama kako biste pronašli točku kvara, zatim prilagodite svoj dizajn kako bi zadovoljio standard – većina industrijskih robota mora zadovoljiti IEC 61000-4-4, koji navodi razine testiranja EFT/Burst. Naši generatori praska su kalibrirani da zadovolje točan standard, tako da će vaši rezultati ispitivanja biti usklađeni, što je velika stvar ako prodajete robote kupcima koji zahtijevaju EMC certifikat.
Znam, znam – EMC testiranje zvuči kao gnjavaža. To je dodatni korak, novo je za mnoge robotičke timove i može se činiti kao smetnja od brzog plasiranja robota na tržište. Ali evo u čemu je stvar: popravljanje greške u dizajnu u laboratoriju košta samo djelić njenog popravljanja nakon što pošaljete 1000 robota. Generator praska nije samo alat za testiranje – on je alat za upravljanje rizikom. Omogućuje vam rano otkrivanje problema kako ne biste završili s hrpom vraćenih robota, nezadovoljnih kupaca i izgubljenog prihoda.
Dopustite mi da se vratim na izvorno pitanje: Može li se burst generator koristiti u testiranju robotike? Odgovor je odlučno da. Ne radi se samo o tome da se može koristiti – to je jedan od najučinkovitijih alata koje imate za osiguravanje pouzdanog rada vašeg robota u stvarnom svijetu, a ne samo u vašem tihom laboratoriju. Bilo da testirate mali stolni cobot ili teški industrijski AMR, postoji generator praska koji odgovara vašim potrebama, a kapacitivna stezaljka za spajanje čini postupak testiranja jednostavnim, bez potrebe za spajanjem.
Ako ste spremni dodati burst testiranje svom tijeku rada robotike ili imate pitanja o tome koji je generator pravi za vaše postavke, obratite nam se. Radili smo sa svim vrstama robotičkih timova, od startupa do velikih proizvođača, i možemo vam pomoći da odaberete pravi alat, provesti vas kroz postavljanje ili čak pomoći u rješavanju specifičnih izazova testiranja. Nemojte čekati da se pojave kvarovi na terenu – testirajte sada, izgradite robusnijeg robota i poštedite se glavobolje kasnije.
Reference
- Međunarodna elektrotehnička komisija. (2012). IEC 61000-4-4: Elektromagnetska kompatibilnost (EMC) – Dio 4-4: Tehnike testiranja i mjerenja – Ispitivanje otpornosti na brze električne prijelazne pojave/prskave. Ženeva, Švicarska: IEC.
- Robot Industries Association. (2021). Smjernice za EMC testiranje za industrijske i kolaborativne robote. Arlington, VA: RIA.
- Texas Instruments. (2020). Projektiranje robusne robotske elektronike: Ublažavanje električnih prijelaznih smetnji. Dallas, TX: Texas Instruments.
- Mouser Electronics. (2022). EMC testiranje 101: Električno brzo prijelazno stanje (EFT) i ispitivanje praska za ugrađene sustave. Mansfield, TX: Mouser Electronics.